人形机器人这两年火得不行——能走、能蹲、能比心、能后空翻。可一旦让它去“用整个身体完成一个操作任务”:搬个箱子、取个杯子、开个门,尴尬的事就来了:大多数还只能乖乖站在原地,把活儿交给固定工位的机械臂。
其实不是大家不想做。
把机器人从“桌面操作”推向“全身loco-manipulation(移动+操作)”,横在面前的是三道相互纠缠的坎:
-
移动、转身、弯腰、伸手必须拧成一股绳。桌面操作里手够不到就够不到;可人形要自己决定“何时、怎么动身体”去配合手上的活,任一环节脱节,任务直接崩; -
全身控制器(WBC)各说各话。同一个动作,A控制器里是任务空间目标,B控制器里可能就是关节目标——你能让A干的事,换到B上往往得整套重写; -
高质量人形操作示教,太少了。大规模机器人数据能撑起预训练,但“成对的人形全身操作示教”极度稀缺,想直接监督“操作意图—身体调整”的协调关系,无从下手。
如果你也正在做具身智能、人形控制、双臂操作,或者正被上面这些问题卡住:
10月15日晚8点,我们邀请到WholeBodyWAM第一作者、香港中文大学博士生、费曼智核联合创始人兼CTO李卓,带来一场深度直播分享。他会从模型设计、实验验证讲到协同泛化,把上面的痛点逐一拆开——强烈推荐给所有想看懂“如何用有限人形数据扩展具身基础模型”的人。
世界动作模型很能打,但人形全身操作仍是硬骨头
最近两年,世界动作模型(World Action Models, WAM)通过联合建模“机器人动作”与“未来视觉动态”,为通用机器人操作提供了可复用的先验。但绝大多数工作都聚焦在桌面或手臂为中心的局部手–物交互,对双足人形广义的loco-manipulation(移动+操作)探索依然有限。
论文把这道坎归结为三个相互耦合的挑战:
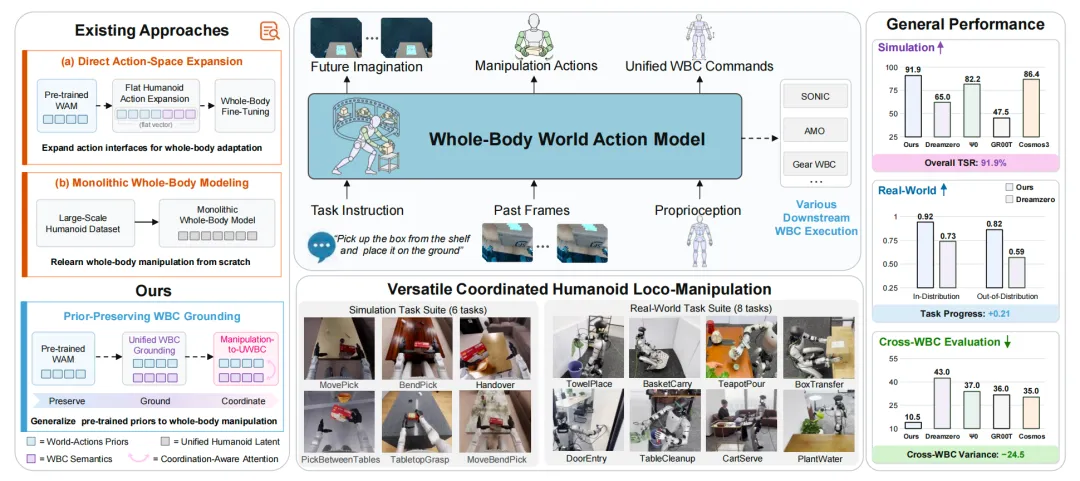
图1 | WholeBodyWAM总览:面对“扩展动作接口”与“从零重学全身”两条路线,论文选择第三条路——通过WBC锚定,把预训练WAM的世界–动作先验保留并推广到人形全身操作。
核心洞察:不重造,而是「保留+锚定+协调」
论文的核心insight相当克制也很关键:预训练WAM里已经藏着丰富的操作先验,人形全身操作真正缺的,是一层“把操作意图结构化地锚定到异构WBC上”的机制——它能规定“何时、如何”让全身行为配合起来。
围绕这个判断,WholeBodyWAM给出三个互补设计:
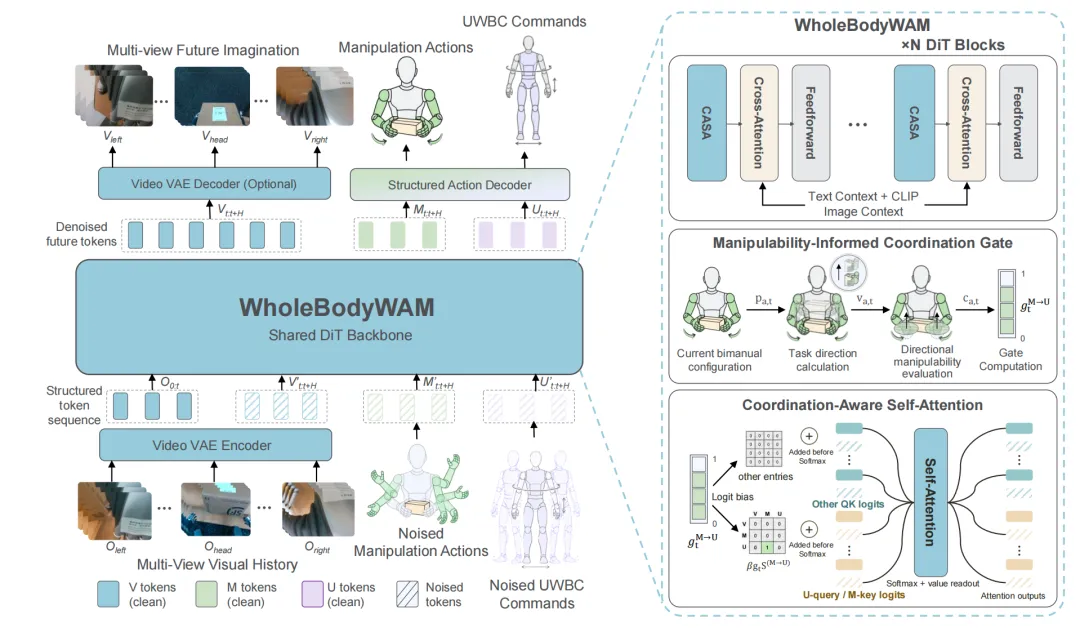
图 2 | 模型架构。左:共享Diffusion Transformer从结构化token序列出发,联合生成未来视觉动态、操作动作与UWBC命令。右:CASA依据任务方向手臂可操作性的下降,自适应增强manipulation→UWBC的注意力。
1)结构化动作表征(SAF):保留操作通路,另开全身流
模型在保留预训练WAM的视觉–操作通路的同时,引入一条独立的全身控制流;未来视觉动态、操作动作、UWBC命令这三路token由共享的Diffusion Transformer联合生成。这样既没有丢掉可迁移的操作先验,又让“面向控制器的全身行为”变成一个可被显式指认的量。消融实验里,去掉SAF掉点最多(−11.1),印证了“保住预训练操作通路”的价值。
2)统一全身控制器接口(UWBC):给异构命令一套共享语义
UWBC把五花八门的全身命令按共享物理语义重新组织,规定了一个56维命令向量:
|
|
|
|
|---|---|---|
[0, 46) |
|
|
[46, 56) |
|
|
下游控制器只激活“自己具备能力、且已注册语义”的字段,不支持或未定义的字段被mask掉。这样一来,内部“全身意图”与“控制器具体命令约定”被解耦,同一套策略就能更稳定地迁移到不同WBC上。
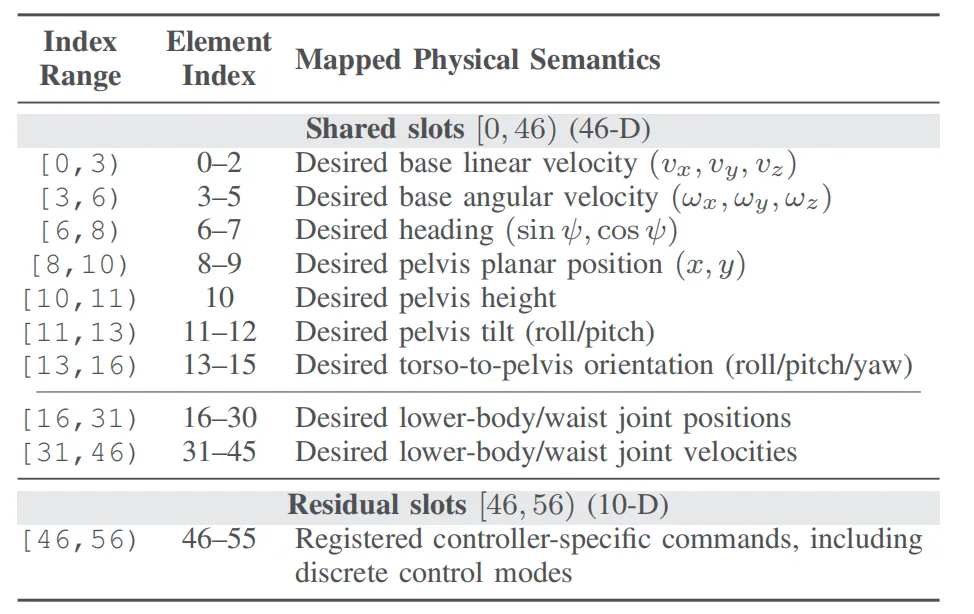
表 I | UWBC接口槽位规格:共享物理语义字段+控制器特有残差槽位。
3)协调感知自注意力(CASA):让操作意图去“指挥”身体
人形全身协调本质上是有方向性、且依赖当前状态的:当手臂沿任务方向的可操作性下降时,就需要身体做补偿运动。CASA引入一个协调门控gt,衡量“任务方向可操作性”的相对下降程度,并据此自适应地增强manipulation→UWBC的注意力流——手臂越够不着,操作意图就越强力地引导移动、转身与躯干调整。
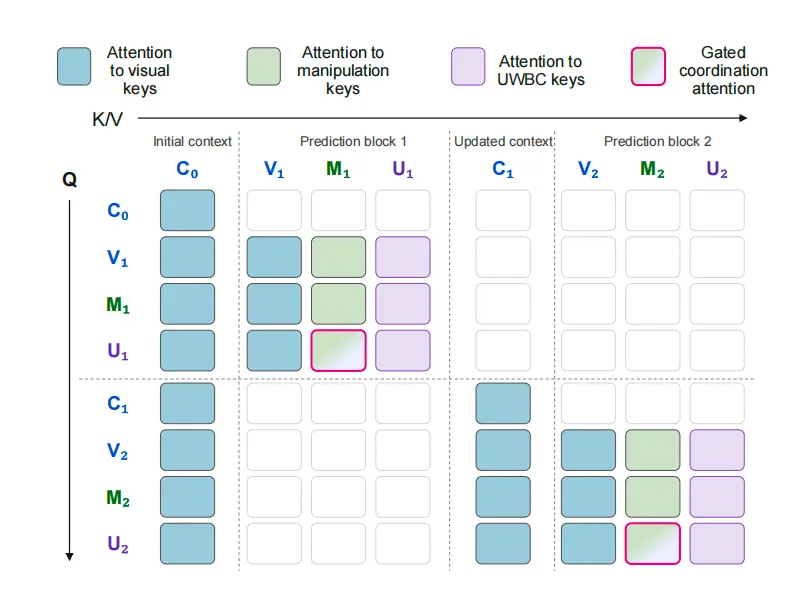
图3 | Blockwise-Causal Attention with Gated Coordination:在保留原生可见性的前提下,门控偏置选择性地增强每个预测块内的manipulation→UWBC注意力。
三项设计的消融结果(6项仿真任务平均TSR):完整模型91.9%→去掉CASA 86.9%(−5.0)→换成原生SONIC命令84.7%(−7.2)→去掉SAF 80.8%(−11.1)。其中CASA的收益在PickBetweenTables(−8.3)和 MoveBendPick(−6.7)这类需要大幅身体重构的任务上更明显。
实验结果:更高的成功率,更低的跨控制器方差
仿真:6项任务,平均成功率91.9%。在SIMPLE基准的6项任务×3个扰动等级(L0/L1/L2)下,WholeBodyWAM取得91.9%的整体TSR,分别高出DreamZero +26.9、DreamZero-PT+18.3、Cosmos-3+5.6个百分点,也超过最强 VLA 基线9.7个点。特别值得注意的是DreamZero-PT用的是同一份后训练数据——增益并非"多喂人形数据"能解释,而是来自结构化的WBC锚定与协调。
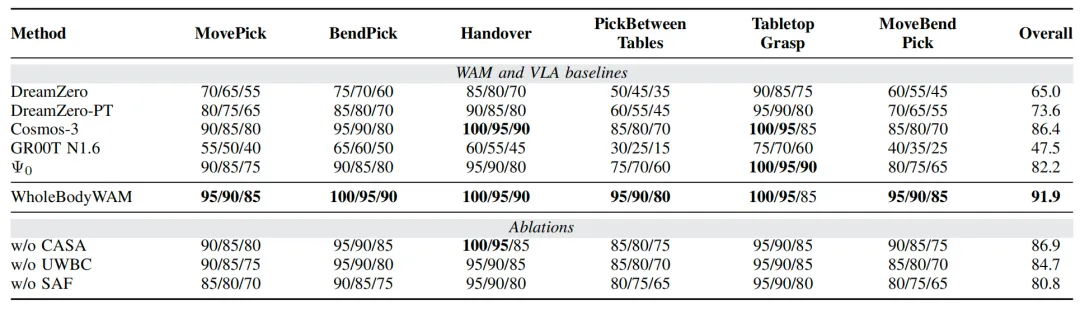
表 II(论文原表)|仿真任务成功率(%,SONIC控制器)。每项任务报告SIMPLE协议下L0/L1/L2三档结果,含消融行。
跨WBC鲁棒性:方差降低约70%。分别在SONIC、AMO、GEAR三个异构WBC上独立微调后,WholeBodyWAM 取得最高平均 TSR(89.2%)与最低跨控制器方差(10.5pp²),相较基线把方差压低了约70%——意味着换一个底层控制器,性能不会“悬崖式”波动。
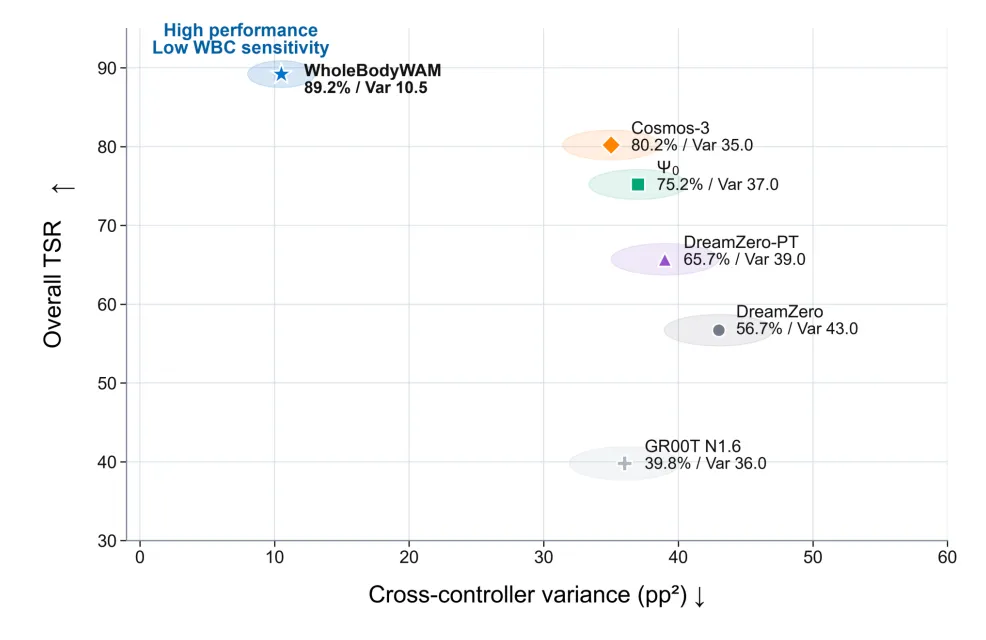
图4 |跨WBC评估:横轴为跨控制器方差(越低越稳),纵轴为平均TSR。WholeBodyWAM落在"高成功率+低方差"的理想左上角。
真机:8项任务,分布外泛化更稳。在Unitree G1人形机器人+两只BrainCo Revo 2灵巧手上,论文测试了8项真机任务:
差距的来源也很清晰:在TableCleanup这类纯操作主导的任务上,两者接近(90% vs 85%);而一旦任务涉及更多身体子系统与协调阶段(如BasketCarry、DoorEntry、BoxTransfer),基线就明显下滑——这正是“把操作与WBC命令当成同质动作维度”的代价。
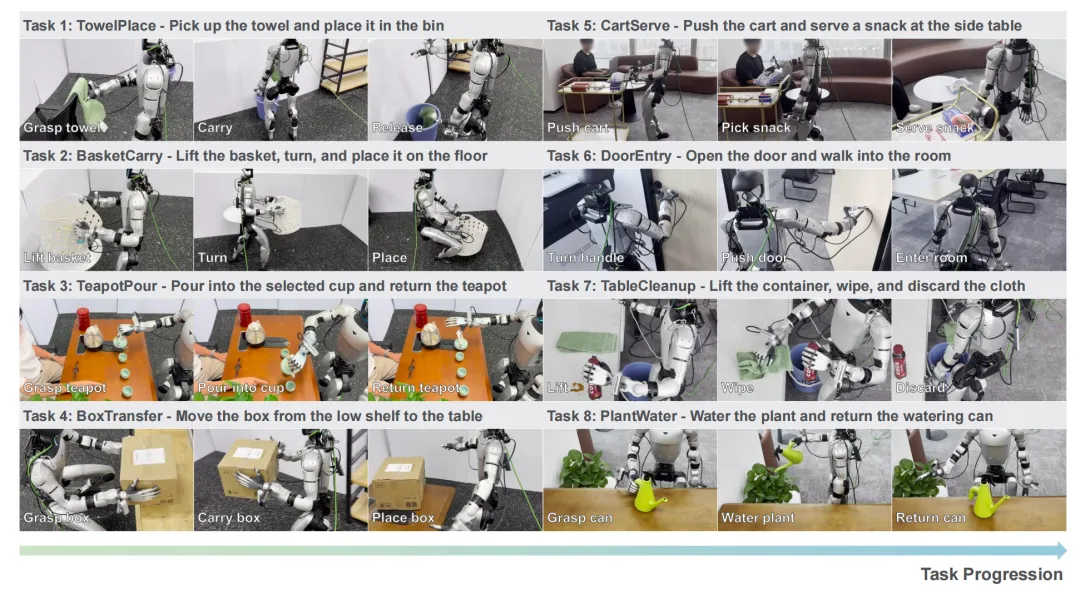
图6 |真机定性结果:8项真机任务,覆盖操作主导与协调密集型行为(TowelPlace / BasketCarry / TeapotPour / BoxTransfer / CartServe / DoorEntry / TableCleanup / PlantWater)。
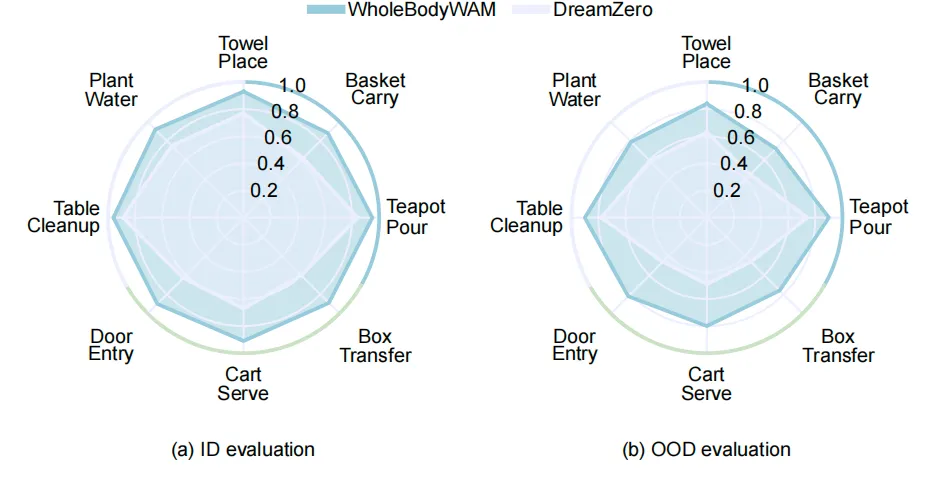
图7 |任务进度雷达图:左为同分布(ID),右为分布外(OOD)。
数据效率也很关键。在每任务50/100条示教的低数据预算下,WholeBodyWAM的优势最大——这正是“有效复用预训练世界–动作先验”的直接体现。
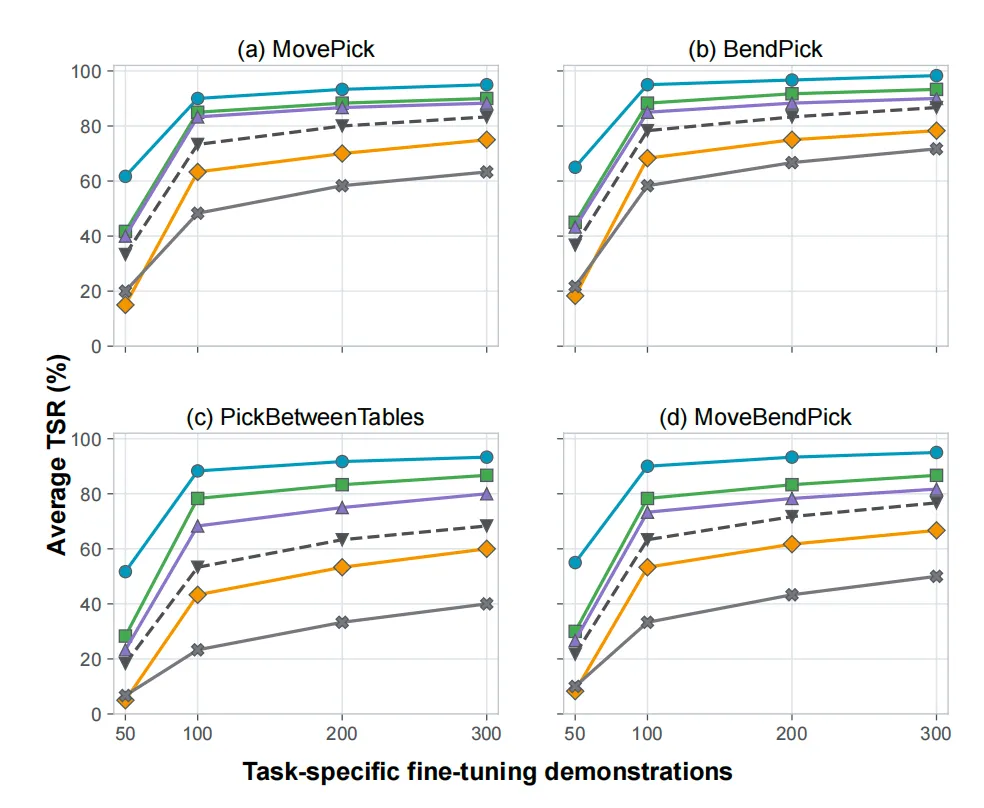
图5 |下游微调效率:随每任务示教条数(50/100/200/300)变化的平均TSR。
最值得看的一幕:抓取失败后,它自己"挪一下身子"
论文里最打动人的,是OOD设置下的一个涌现行为。在TowelPlace任务中,把毛巾支架沿+X方向外移10cm,毛巾就落到了初始手臂工作空间之外:
失败→调整身体→再抓,成功:
· 第一次伸臂抓取→失败;
· 模型没有在原地硬试,而是向前迈一小步+旋转/调整躯干,把可达范围延伸出去;
· 第二次尝试→抓取成功。
关键在于:这段"失败→调整身体→再抓"的恢复序列,在训练示教中从未出现过。作者把它解释为——预训练WAM的操作先验,与增强的全身协调机制耦合之后涌现出来的行为。这也正是“用有限人形数据扩展具身基础模型”最令人兴奋的地方。
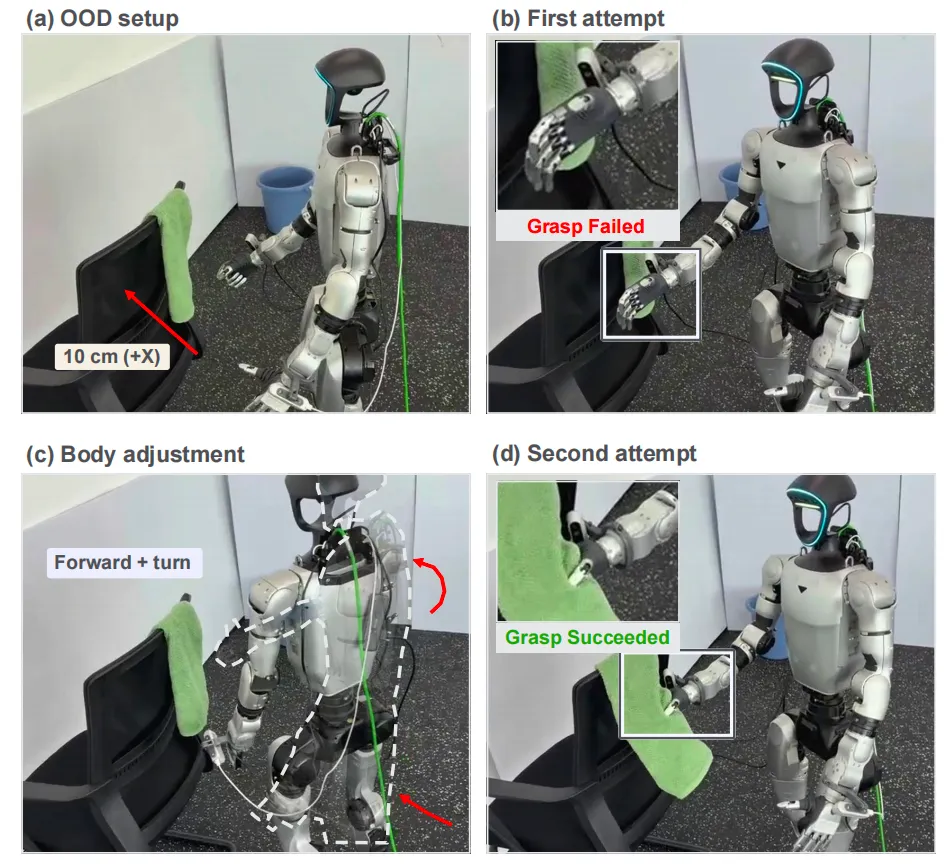
图8 |全身协调泛化:毛巾支架外移10cm后,WholeBodyWAM通过向前重定位与身体旋转,从抓取失败中恢复并二次抓取成功。
这场分享,你会听到什么?
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇