机器人连续在同一个空间里工作一年之后,它还记得什么?
——8页纸的最佳论文
IROS 2026 在匹兹堡落下帷幕。本届共收到 4348 篇投稿,最终录用 1585 篇,录用率约 36%。
今年Best Paper Award ,最终颁给了一项关于机器人“长期记忆”的研究。
《LT-Mem: Volatility-Aware Spatio-Temporal Memory for Lifelong Scene Understanding》
这篇论文很简洁,全文仅8页。三位作者则均来自韩国大邱庆北科学技术院(DGIST)。
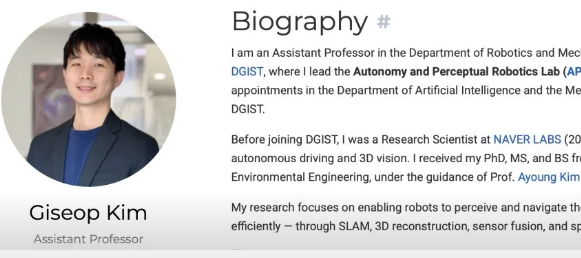
作者所属的APRL实验室,由通讯作者金基燮(Giseop Kim)于2024年12月才刚刚创立,研究领衔的两位作者则在 2025 年 7 月才入学。
也就是说,该实验室从创立到拿下IROS最佳论文,只用了一年零九个月。
▲ 金基燮,博士毕业于KAIST(土木与环境工程,师从Ayoung Kim教授),博士期间提出的Scan Context,是长期激光雷达定位(place recognition)领域被广泛使用的方法,大量自动驾驶与SLAM系统都在跑它。©【深蓝具身智能】
解决机器人的“时间遗忘症”
过去几年,大多数团队在VLA、人形机器人运动控制、多模态感知等方向上投入了巨大的研究力量,也产出了大量高影响力工作。
这些工作的共同特征是:如何让机器人做得更好,拥有更强的泛化、更高的成功率、更低的延迟。
而LT-Mem考虑的是:一台机器人连续在同一个空间里工作一年之后,它还记得什么?
以家庭场景为例,客厅里的东西、陈设并非每天都一摸一样的。水杯可能移动,物件可能移除。
过去二十年,机器人解决“环境变了,可以总结为”两条路:
-
一是几何式终身建图(LT-mapper、Khronos这类),检测到变化就把旧元素删掉重写,历史被覆盖;
-
二是语义快照(ConceptGraphs、ReMEmbR这类),攒一堆语义描述,一股脑塞进向量库,但跨会话的物体身份对不上。A会话的“椅子”和B会话的“椅子”是不是同一把,系统没办法判断。(缺乏同一个物理实体在跨会话之间的显式身份对齐)
显然,这两条路,都记不住“单个物体的完整历史”。
LT-Mem 将这类现象,定义为 temporal amnesia(时间性遗忘)。
LT-Mem的解法
LT-Mem的做法,是把这件事拆成三块,做成一套闭环系统。
在谈记忆之前,需要先解决一个绕不开的前提。
通常来说,第一天和第十天的两次观测,必须能放在同一个坐标系里比较。否则所有"位移"都是漂移。
-
第一块,感知层。
LT-Mem 的底层用了一套多会话 SLAM(multi-session SLAM),把10次到访的轨迹对齐到同一个坐标系;再用SAM3这类通用分割模型,把每个物体切成独立的3D实例「质心、体积、外观特征」。
有意思的是,通讯作者 Giseop Kim 的博士论文做的就是 LiDAR lifelong mapping(LT-mapper,ICRA 2022),当年解决的是"点云层面的长期地图该怎么增删改"。LT 这个名字前缀,也从那时沿用到了今天。
-
第二块,推理层。
跨会话重识别不再靠“离得近就是同一个”,而是用五项证据打分(空间、时序、外观、运动、遮挡),只有疑难杂症才交给一个受限LLM裁决;更新前还要做“结构完整性检查”,对齐质量不过关,整场更新直接暂停,防止脏数据污染记忆。
-
第三块,波动率(Volatility)感知的记忆更新策略。
每个物体都有一个波动率分数,表示“这玩意儿到底多爱动”。打印机半年不动,波动率趋近于零,那就把它当导航地标,位置永远可信;棕色篮子天天被搬来搬去,波动率冲高,系统就不跟它较真,记录事件但不固执于某个位置。波动率用贝叶斯式规则在线累积,初始先验只需让LLM按物体语义标签猜一次,几个会话就能自己收敛,同一个物体在不同环境里动静不同,也不需要人工调参。
推理结果落进一个三元记忆结构:Live(活记忆)存当前确认状态;Delta(增量记忆)存带时间戳的事件日志,如“S1出现,S5移动4.6米,S8消失”;Meta(元记忆)存长期统计,比如波动率和变动频率,再喂回更新策略,形成闭环。
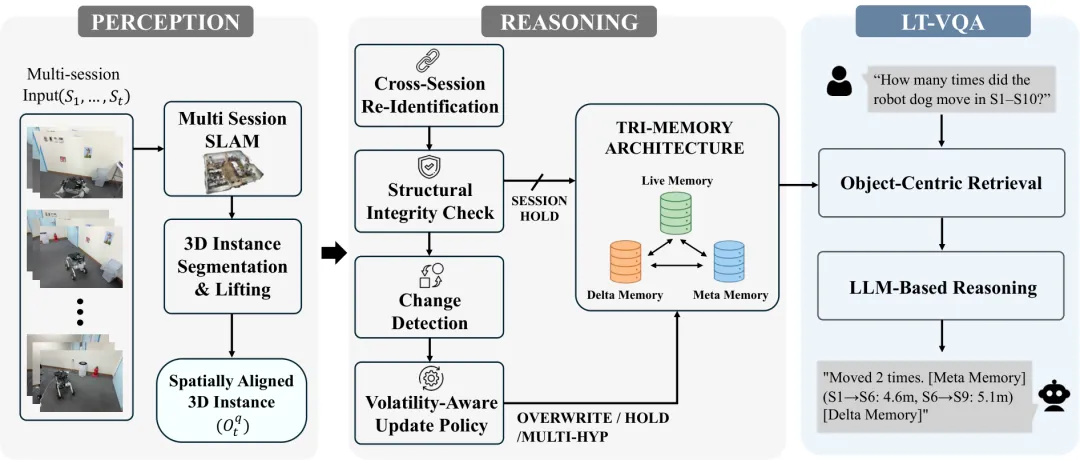
▲系统管道。(左)感知层对齐多会话观察,并通过3D分割提取对象实例。推理层执行完整性检查的内存演化,包括身份匹配、更改检测和波动性感知更新选择。(右)更新状态在Tri-Memory(Live、Delta、Meta)中组织,并通过以对象为中心的检索来检索,以支持长期的视觉问题回答。©【深蓝具身智能】编译
为了证明与验证,他们建了LT-VQA数据集。
该数据集有3个真实环境(两个室内、一个户外停车场)、30次会话、80个跨会话问答对,带逐物体的身份标注和事件级标注。
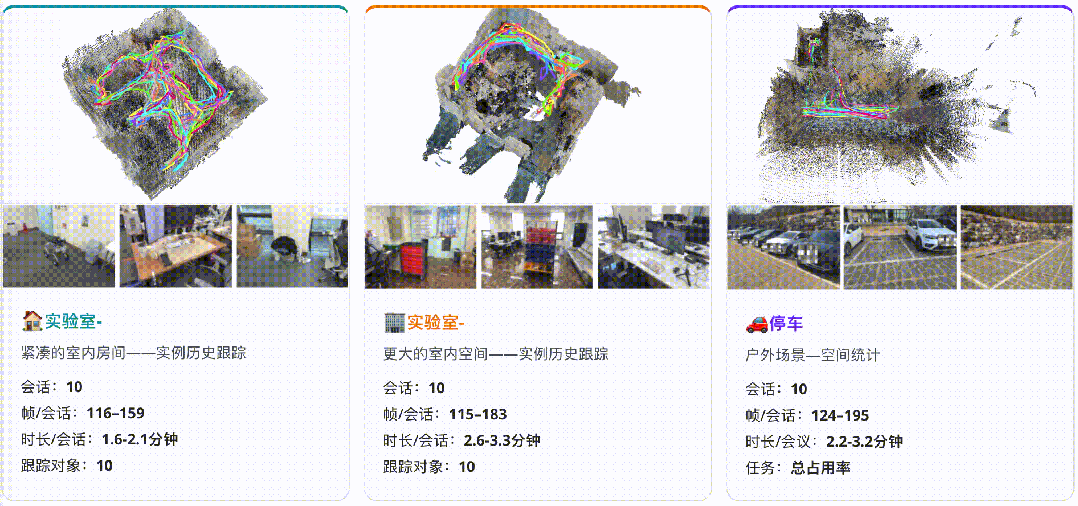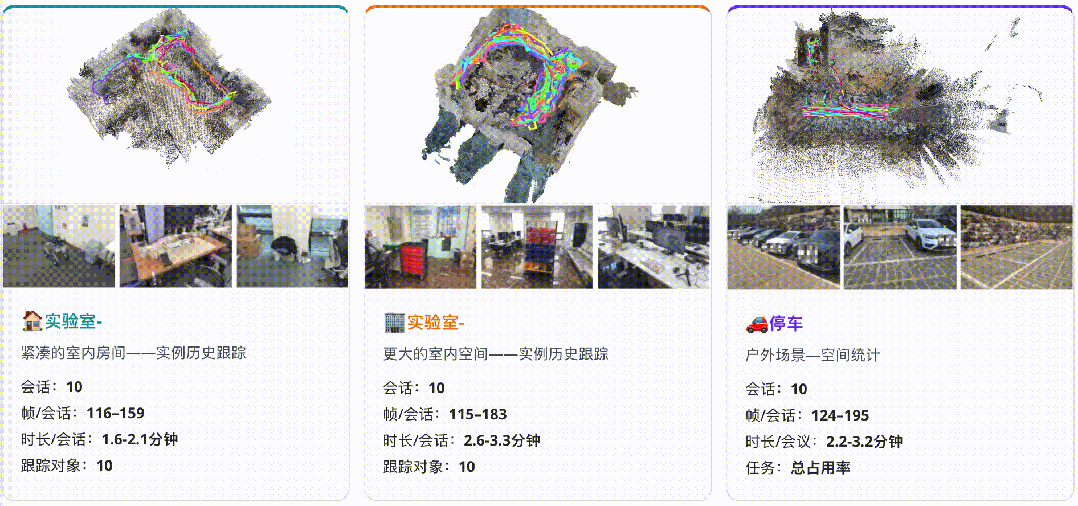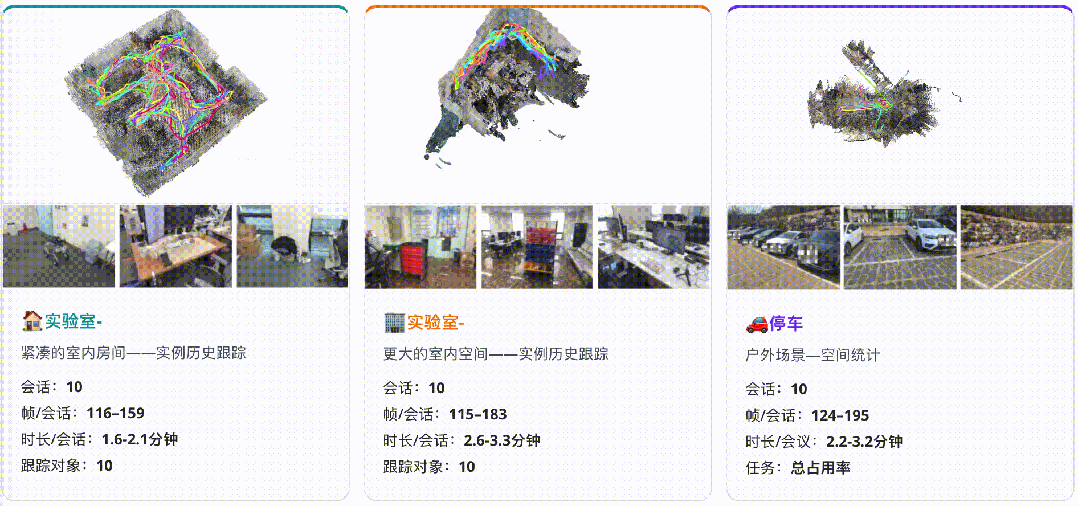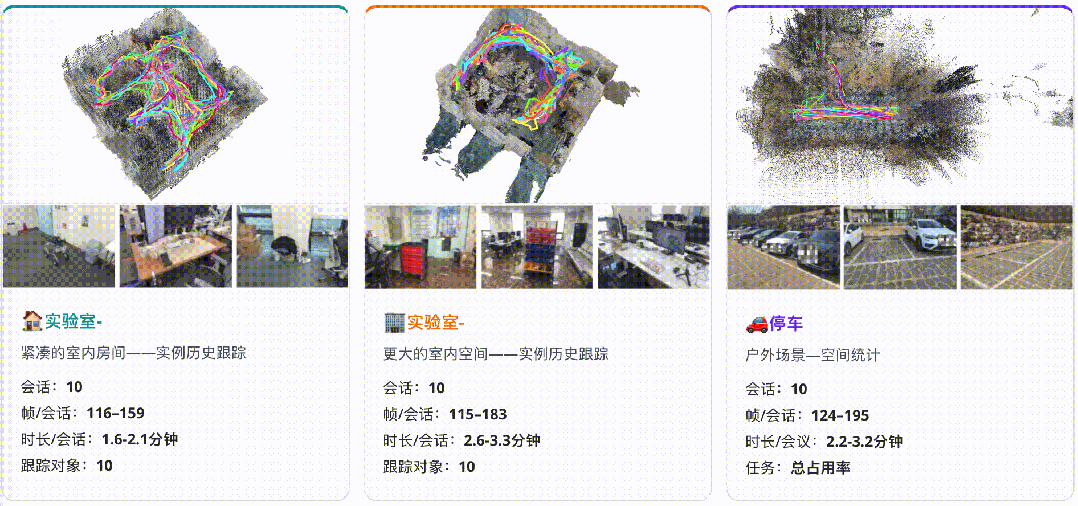
▲LT-VQA数据集©【深蓝具身智能】编译
在LT-VQA(Lab-S + Lab-L组合)上,LT-Mem在所有指标上都取得了最先进的结果。
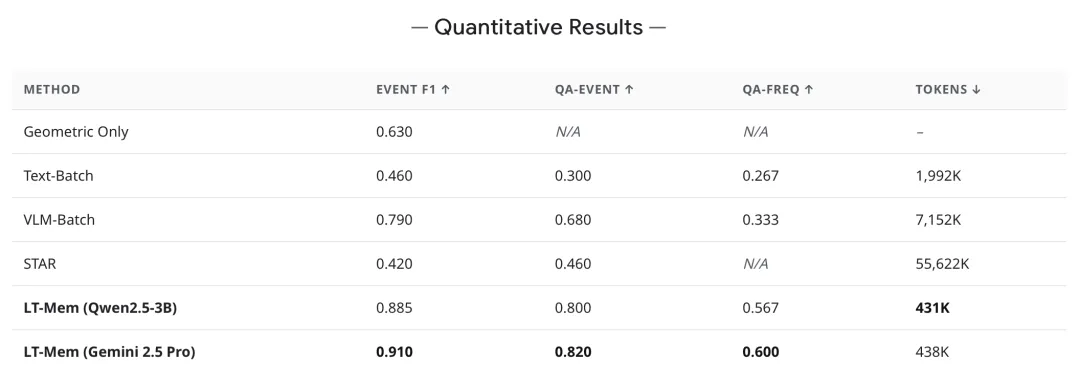
▲即使使用轻量级本地Qwen2.5-3B推理器,LT-Mem仍然优于每个基线——表明收益来自结构化内存架构,而不是LLM容量。©【深蓝具身智能】编译
IROS 近5年 Best Paper Award
回顾过去五年的总最佳论文得主:
-
2022(京都)|SpeedFolding:让双臂机器人快速叠衣服。(UC Berkeley × KIT)
-
2023(底特律)|Autonomous Power Line Inspection with Drones via Perception-Aware MPC:把感知塞进 MPC 的带宽里。(苏黎世大学,Scaramuzza)
-
2024(阿布扎比)|On the Modularity of Elementary Dynamic Actions:一个关于运动基元能否拆解的基础问题。(MIT Leg Lab,Neville Hogan)
-
2025(杭州)|生物融合机器人的骨骼肌选择性刺激。(中科院沈阳自动化所)
-
2026(匹兹堡)|LT-Mem:跨会话长期物体记忆。(韩国 DGIST)
奖项是一种确认,也是一次记录。
「机器人长期在同一个空间里工作该怎么维护地图」,并非一个今年才涌现的新问题。这条研究脉络可以追溯至 Brooks、Thrun 一代学者提出的持久自主(persistent autonomy)理念,历经变化检测(change detection)、终身 SLAM(lifelong SLAM),再到 Khronos 这类时空建图系统,构成一条延续数十年的核心研究主线,并在今年再度成为IROS重点关注方向。
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇
